12.2. Punti nel piano. Vettori posizione#
Scegliendo un punto \(O\) come riferimento, i punti di un piano (o in generale di uno spazio euclideo) possono essere rappresentati con i vettori posizione dei punti rispetto al punto di riferimento. La posizione di un punto \(P\) rispetto a \(O\) può essere indicata come
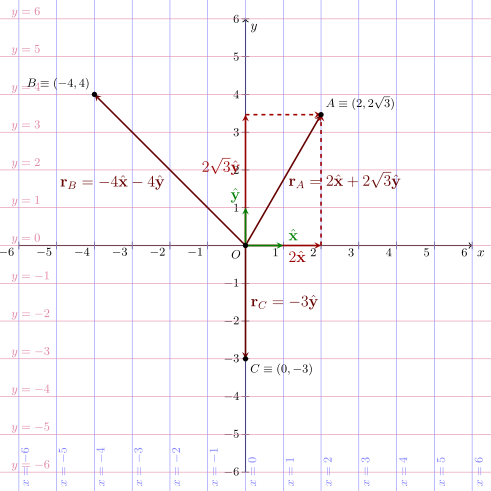
Per identificare un punto in un piano, servono due coordinate (e quindi un piano è uno spazio bidimensionale). Come alternativa equivalente alle coordinate cartesiane, si può introdurre una base Cartesiana dello spazio vettoriale, formata da due vettori, \(\hat{\mathbf{x}}\), \(\hat{\mathbf{y}}\):
di lunghezza unitaria
tra di loro ortogonali
e orientati lungo gli assi cartesiani. Il vettore posizione che identifica un punto \(P\) può essere scritto come combinazione lineare di questi due vettori della base, con i coefficienti della combinazione lineare che corrispondono alle coordinate cartesiane del punto, cioé
|
Geometria analitica e introduzione ai vettori
Questa può essere usata come una prima introduzione abbastanza pratica ai vettori. Qui sono stati introdotti qualitativamente
il concetto di base di uno spazio vettoriale, i due (numero minimo per un piano; due sono necessari e sufficienti) vettori \(\hat{\mathbf{x}}\), \(\hat{\mathbf{y}}\) che possono essere combinati tramite la (12.2) per ottenere tutti i punti del piano
le operazioni vettoriali elementari:
prodotto per uno scalare: ogni componente cartesiana (numero scalare) moltiplica un vettore della base. Ad esempio, per la componente \(x\), il prodotto tra il numero \(x_P\) e il vettore \(\hat{\mathbf{x}}\), \(x_P \hat{\mathbf{x}}\), è ancora un vettore, con la stessa direzione di \(\hat{\mathbf{x}}\) e la lunghezza uguale a \(|x_P|\)
somma di vettori: sia \(x_P \hat{\mathbf{x}}\), sia \(y_P \hat{\mathbf{y}}\) sono ancora vettori. La loro somma dà il vettore posizione \(\mathbf{r}_P\)